

 English
 Français
 русский
 عربى
 Español
 Deutsch
Тел
+86 186 2508 0683
Производитель упаковочных машин однажды заказал электрический цилиндр с ходом 500 мм для вертикального подъема. Нагрузка составляла всего 40 кг, поэтому актуатор выглядел крупногабаритным. Через шесть недель после ввода в эксплуатацию уплотнение штока дало течь, а на направляющих появились видимые царапины. Проблема была не в грузоподъемности. Именно смещение центра установки на 300 мм превратило применение чистой тяги в проблему боковой нагрузки. Эта единственная ошибка стоила больше, чем простои и доработки самого привода.
Выбор линейного привода редко сводится к поиску наибольшего значения силы в каталоге. Речь идет о согласовании профиля движения, механической оболочки, окружающей среды и системы управления с конкретным машинным циклом. Правильный привод — это тот, который выдерживает 10-миллионный цикл, а не тот, который лучше всего выглядит в паспорте. Ниже приведена практическая последовательность выбора правильного линейного привода с конкретными проверками, которые отличают надежную конструкцию от дорогостоящего эксперимента.
Прежде чем сравнивать приводы, запишите требования к движению в цифрах. Как минимум, вам нужно:
Распространенной ошибкой является определение только нагрузки и хода. Скорость и рабочий цикл определяют двигатель, ход винта и тепловой запас. Агрегат, рассчитанный на статическую тягу 2 кН, может непрерывно выдавать только 600 Н при скорости 1000 мм/с и рабочем цикле 60%. Если приложение работает круглосуточно, 7 дней в неделю, эта разница определяет, прослужит ли привод два года или два месяца.
Используйте простой рабочий лист. Перечислите каждую ось, наихудшую нагрузку, требуемую скорость и процент времени, в течение которого привод движется. Затем рассчитайте среднеквадратическую силу и среднеквадратическую скорость. Эти значения, а не пиковые значения, определяют температурный размер. Пиковая номинальная мощность, указанная в паспорте данных, полезна для ускорения, но постоянная номинальная мощность — это то, что удерживает двигатель и винт в пределах температур.
| Параметр | Почему это важно | Распространенная ошибка |
|---|---|---|
| Пиковая тяга | Определяет размеры винта, подшипников и крутящего момента двигателя для ускорения и рабочего хода. | Использование только средней нагрузки и игнорирование скачков ускорения. |
| Непрерывная тяга | Устанавливает температурные ограничения для двигателя, привода и гайки. | Предполагая, что пик рейтинга может удерживаться неопределенно долго. |
| Скорость и ускорение | Определяет ход винта, частоту вращения двигателя и стабильность. | Выбирая тонкий шаг для точности, он не может достичь времени цикла. |
| Рабочий цикл | Контролирует тепловыделение и срок службы смазки. | Игнорируя тот факт, что коэффициент заполнения 10% не может работать 80% времени. |
| Боковая и моментная нагрузка | Защищает подшипники, направляющие и уплотнения. | Монтаж стержневого привода без внешней направляющей. |
Как только профиль движения очевиден, трансмиссия становится предметом изучения. Шарико-винтовые пары, ходовые винты, зубчатые ремни, зубчатая рейка и линейные двигатели имеют свои характеристики. Не существует универсального лучшего выбора.
Для многих промышленных машин электрический цилиндр — это самый быстрый путь к надежному линейному приводу. Он упаковывает двигатель, винт, гайку, подшипники и стержень в герметичный блок. Если для приложения требуется направляющая каретка, а не толкатель, лучше подойдет линейный модуль со встроенной направляющей. Выбор заключается в механической архитектуре, а не в предпочтениях бренда.
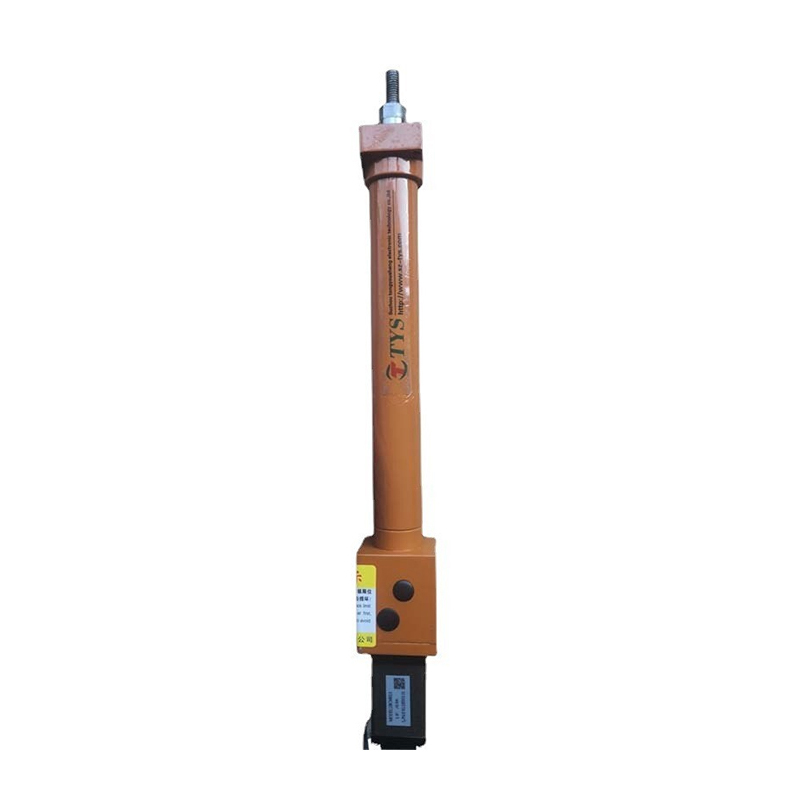 Электроцилиндровые приводы для промышленной автоматизации Изучите настраиваемые приводы с электрическими цилиндрами с сервоуправлением с обратной связью, прецизионным приводом ходового винта и несколькими семействами креплений для различных потребностей в линейном перемещении. Посмотреть продукт →
Эти три семейства пересекаются, но решают разные проблемы монтажа и наведения.
Электрический цилиндр производит линейное движение через стержень. Это ближайшая замена пневматическому или гидравлическому цилиндру. Он превосходно справляется с прессованием, подъемом, зажимом и срабатыванием клапана. Стержень может иметь проушину, фланец или конец с резьбой. Основным ограничением является боковая нагрузка: если стержень не направляется снаружи, следует избегать всех боковых и моментных нагрузок. Линейные, складные, телескопические и водонепроницаемые версии подходят для большинства промышленных конвертов.
Линейный модуль несет нагрузку на каретке, которая движется по направляющей. Привод может быть шариковым, ременным или реечным. Поскольку рельс воспринимает боковые и моментные нагрузки, линейный модуль является правильным выбором для консольных инструментов, портальных систем и многоосных систем. Ход может быть длинным, а по одному рельсу могут двигаться несколько вагонов. Уровень точности варьируется от обычного переноса до позиционирования менее 0,1 мм.
Модуль линейного двигателя заменяет винт или ремень линейным двигателем с прямым приводом. Он обеспечивает высочайшую скорость и ускорение, часто превышающее 3 g, без люфта и частиц износа трансмиссии. Это предпочтительное решение для полупроводников, электроники и высокопроизводительного контроля. Компромиссом является стоимость, сложность управления и необходимость управления теплом и магнитным притяжением.
Полезное правило: если нагрузка представляет собой толчок или тягу вдоль оси штока, начните с электроцилиндра. Если нагрузка смещена или ее необходимо перемещать на каретке, начните с линейного модуля. Если цикл требует скорости более 2 м/с или 2 g, оцените модуль линейного двигателя.
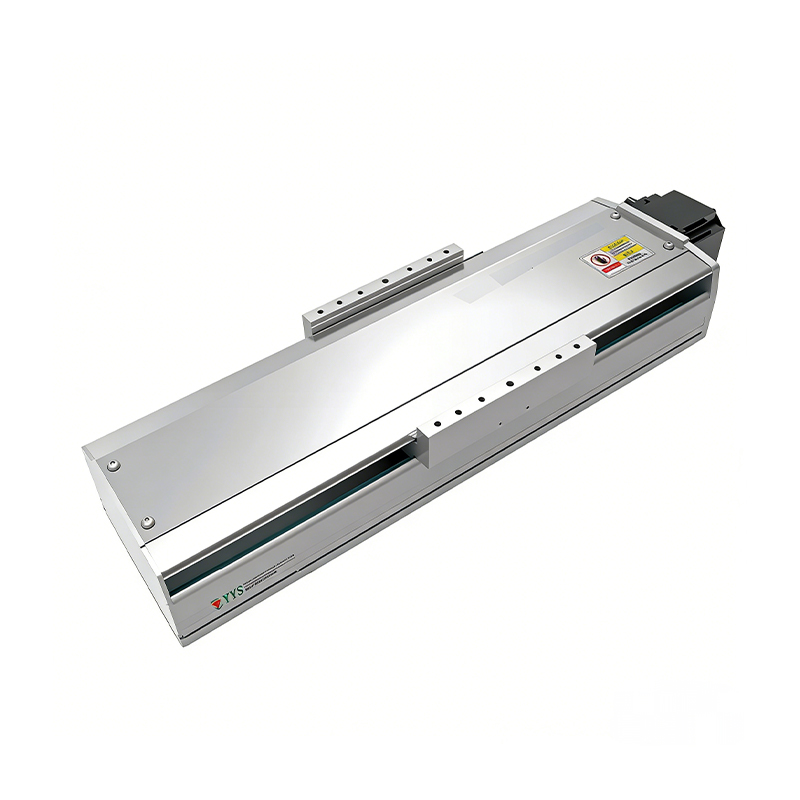 Линейный модуль с шарико-винтовой передачей для тяжелых нагрузок 320 кг Для смещенных или кареточных нагрузок этот сверхпрочный модуль ШВП обеспечивает высокую жесткость, горизонтальную полезную нагрузку до 320 кг и ход поршня 50–1950 мм. Посмотреть продукт →
Окружающая среда часто исключает больше возможностей, чем производительность. Стандартный привод со степенью защиты IP54 выйдет из строя в зоне промывки, а корпус из нержавеющей стали не гарантирует защиту двигателя и системы обратной связи.
Для защиты от пыли и брызг ищите IP65. Для временного погружения в воду или частого мытья требуется минимальный уровень IP68. При химической обработке приводу также может потребоваться антикоррозийное покрытие, фурнитура из нержавеющей стали и герметичный кабельный ввод. Во взрывозащищенных зонах требуется двигатель и корпус, сертифицированные для опасной зоны, а не просто герметичный корпус. Широкий диапазон температур требует специальной смазки, уплотнений и изоляции двигателя. Стандартное устройство, рассчитанное на температуру от 0 до 40 градусов по Цельсию, может не запуститься надежно при температуре минус 20 или не выдержать температуру окружающей среды в 60 градусов.
Экологические проверки должны включать:
Если приложение применяется на автоматизированной сборочной линии, приводу также может потребоваться соответствие требованиям по времени цикла и загрязнению, специфичным для этой отрасли. Например, химическая обработка окружающая среда может потребовать как IP68, так и химически стойких уплотнений, в то время как полупроводниковый инструмент для чистых помещений может отдавать предпочтение низкому образованию частиц.
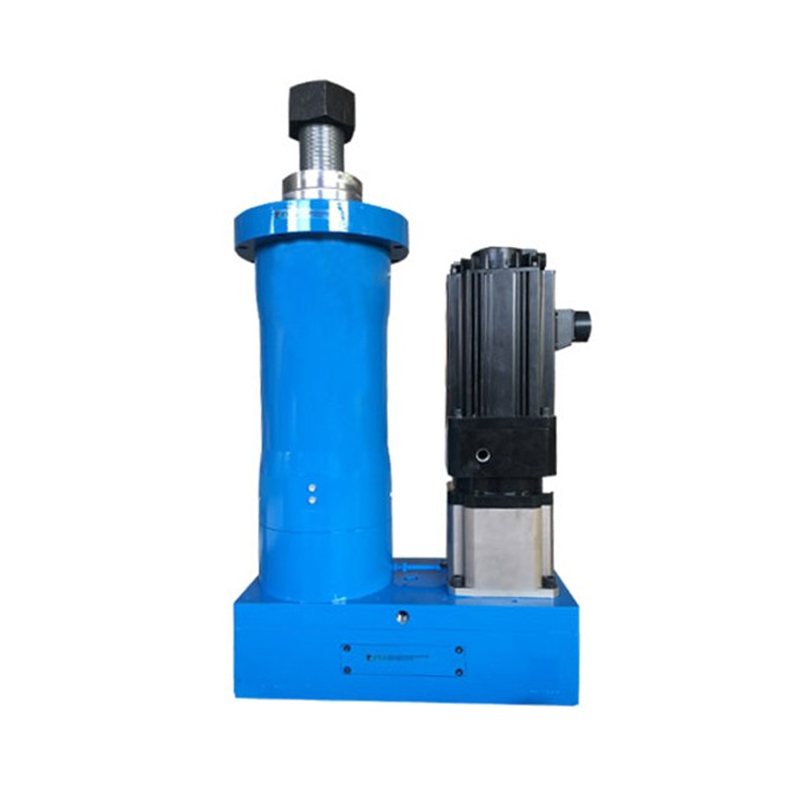 Водонепроницаемый электрический цилиндр IP65 TYSC220 Для использования в пыльных средах с повышенным риском попадания брызг в этом электроцилиндре IP65 используются водонепроницаемые уплотнения, пылезащитный чехол и корпус из алюминиевого сплава; TYSC220 обеспечивает номинальную силу 200 кН. Посмотреть продукт →
Срок службы линейного привода обычно ограничивается смазкой, усталостью подшипников или температурой обмотки двигателя. Срок службы, указанный в паспорте данных, предполагает определенную нагрузку, скорость и рабочий цикл. Реальные приложения редко соответствуют этим предположениям.
Рассчитайте следующее:
Если среднеквадратические значения превышают непрерывный номинал, выберите раму большего размера, меньший ход или другую трансмиссию. Не просто добавляйте охлаждающий вентилятор. Вентилятор может помочь двигателю, но гайка и уплотнения все равно могут перегреться. Для применений с высокими нагрузками шариковый винт большего диаметра и меньшего шага часто работает холоднее, чем маленький быстрый винт.
Многие неудачи при выборе происходят из-за игнорирования рабочего цикла. Мощный электроцилиндр, рассчитанный на 10%-ный режим работы, можно увеличить до 50% только за счет снижения номинальных характеристик и дополнительного охлаждения. Если машина работает в три смены, эта разница не является деталью. Это основа гарантии. Наши собственные полевые данные и отраслевые отчеты указывают на ту же закономерность: три критические ошибки выбора являются причиной большинства преждевременных отказов, и неправильное понимание рабочего цикла является одним из них.
Механическая интеграция определяет, достигнет ли привод номинального срока службы. Даже привод идеального размера выйдет из строя, если он будет смещен, смещен или установлен на гибкой раме.
Со стороны управления согласуйте привод с приводом и контроллером. Шаговые двигатели просты и дешевы, но при перегрузке могут потерять свое положение. Серводвигатели обеспечивают управление с обратной связью, более высокую скорость и лучший крутящий момент на высокой скорости. Встроенные приводы со встроенными приводами упрощают подключение, но могут ограничивать выбор контроллера. Если машина использует сеть EtherCAT, CANopen или Modbus, убедитесь, что привод привода поддерживает тот же протокол и время цикла.
Также проверьте разрешение обратной связи. Спецификация повторяемости 0,1 мм может оказаться бессмысленной, если механический люфт, раскручивание муфты и тепловое расширение в сумме составляют 0,5 мм. Для точной сборки указывайте повторяемость в точке нагрузки, а не на валу двигателя.
Используйте эту последовательность действий для перехода от требований к проверенному выбору:
В самых надежных проектах привод рассматривается как часть системы. Поставщик, который может показать данные испытаний, рассчитать рабочий цикл и порекомендовать правильный ход винта, более ценен, чем каталог с впечатляющими пиковыми показателями. Для машиностроителей такая поддержка снижает риск модернизации на поздней стадии.
Выбор подходящего линейного привода сводится к тщательному сравнению. Начните с профиля движения. Сопоставьте трансмиссию и механическое семейство с траекторией нагрузки. Прежде чем приступать к архитектуре управления, проверьте среду. Рассчитайте среднеквадратичные значения и температурный запас. Проверьте установку и выравнивание. Затем протестируйте цикл наихудшего случая. Если вы будете следовать этой последовательности, привод станет предсказуемым компонентом, а не предметом регулярного обслуживания.
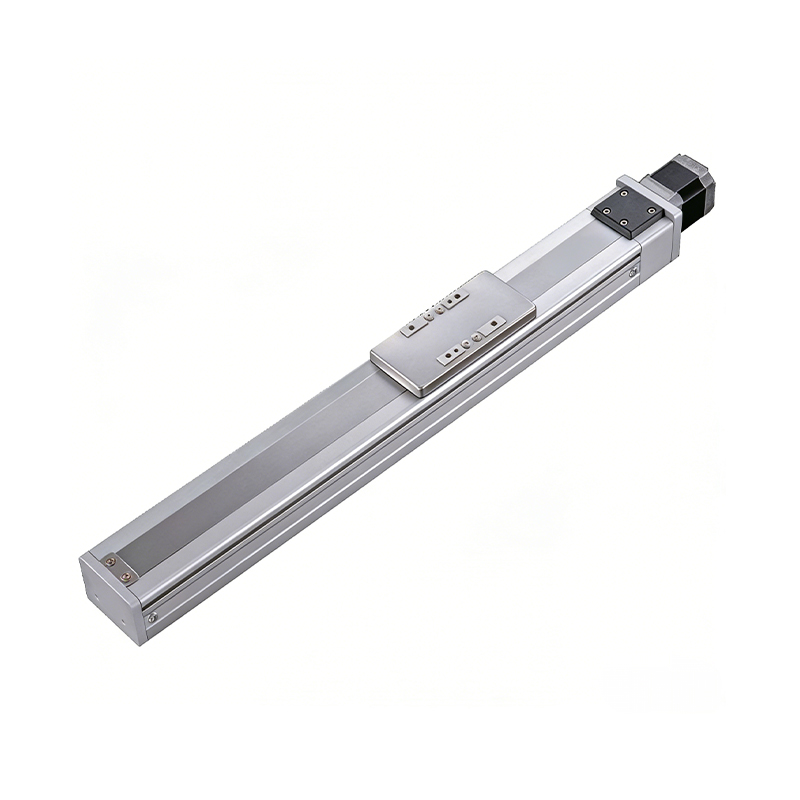 Прецизионный линейный модуль со встроенной направляющей и двумя ползунами
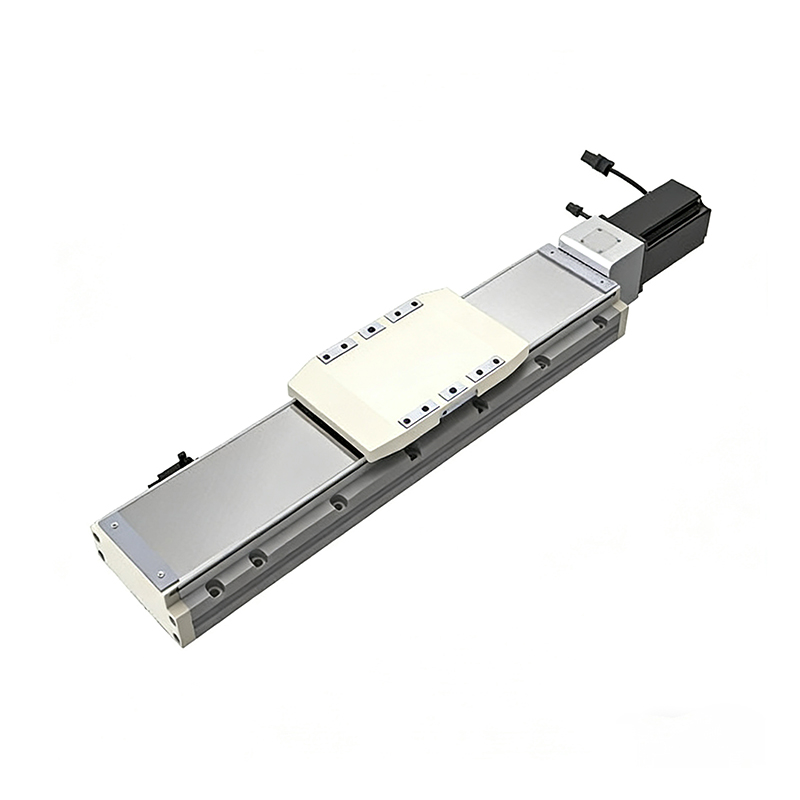 Линейный модуль со встроенной направляющей и шарико-винтовой передачей для высоких нагрузок
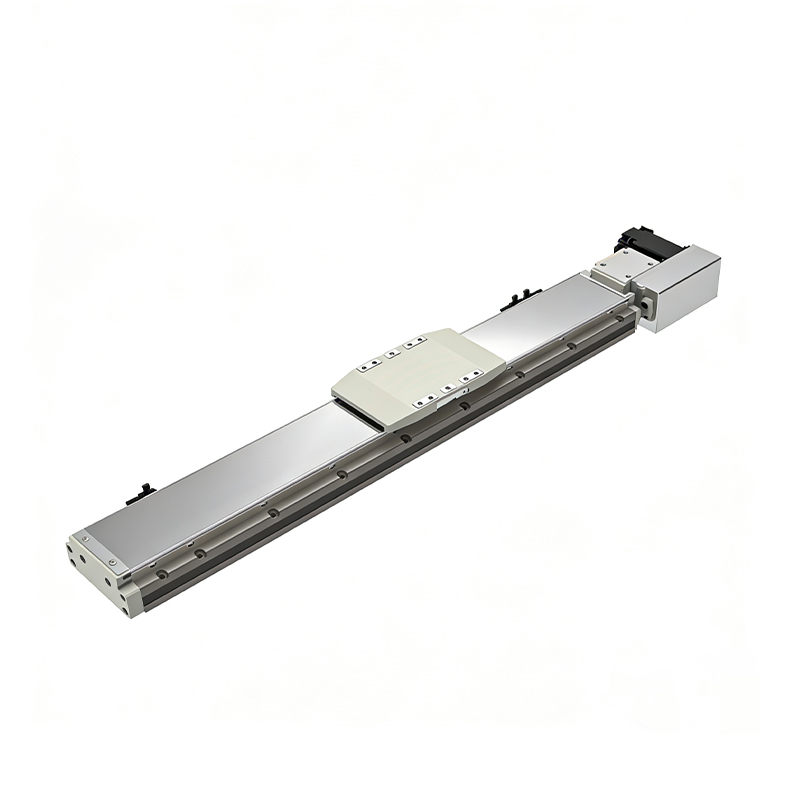 Линейный модуль со встроенной направляющей с нагрузкой 110 кг и большим ходом
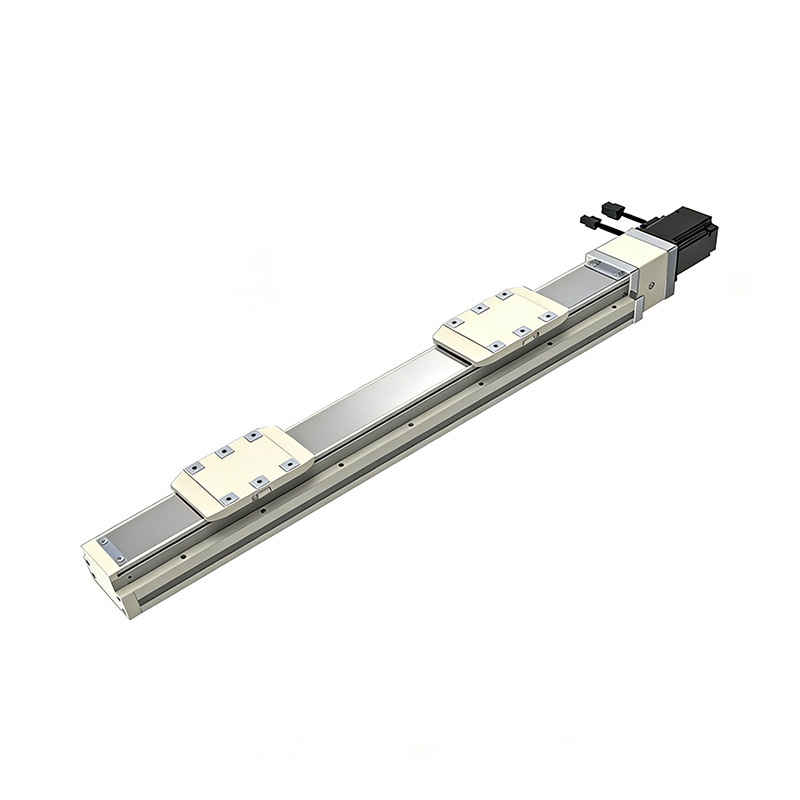 Прецизионный линейный модуль со встроенной направляющей и двумя ползунами
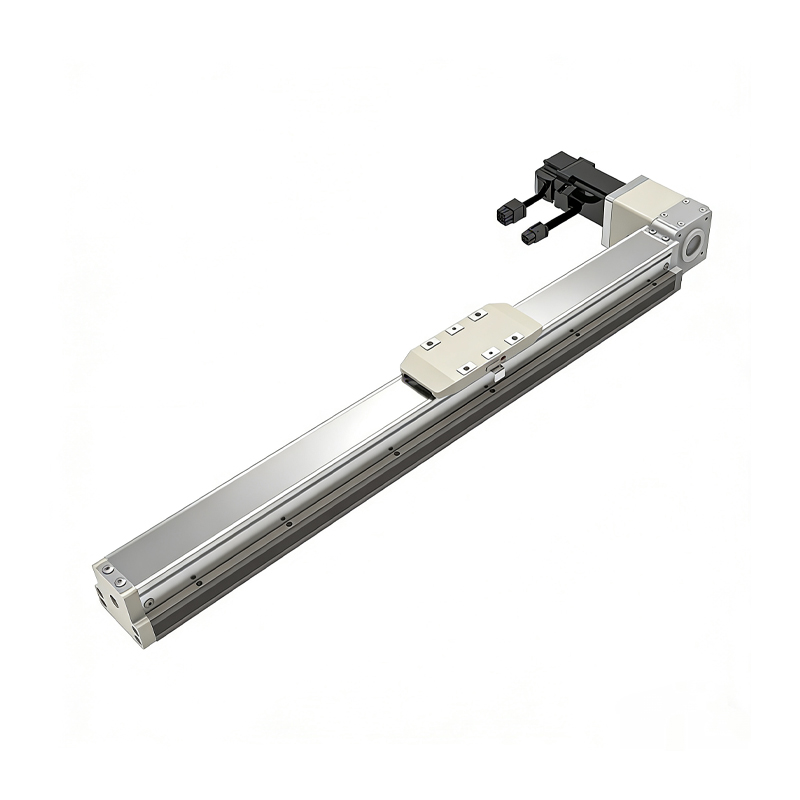 Пылезащищённый линейный модуль со встроенной направляющей и ременным приводом
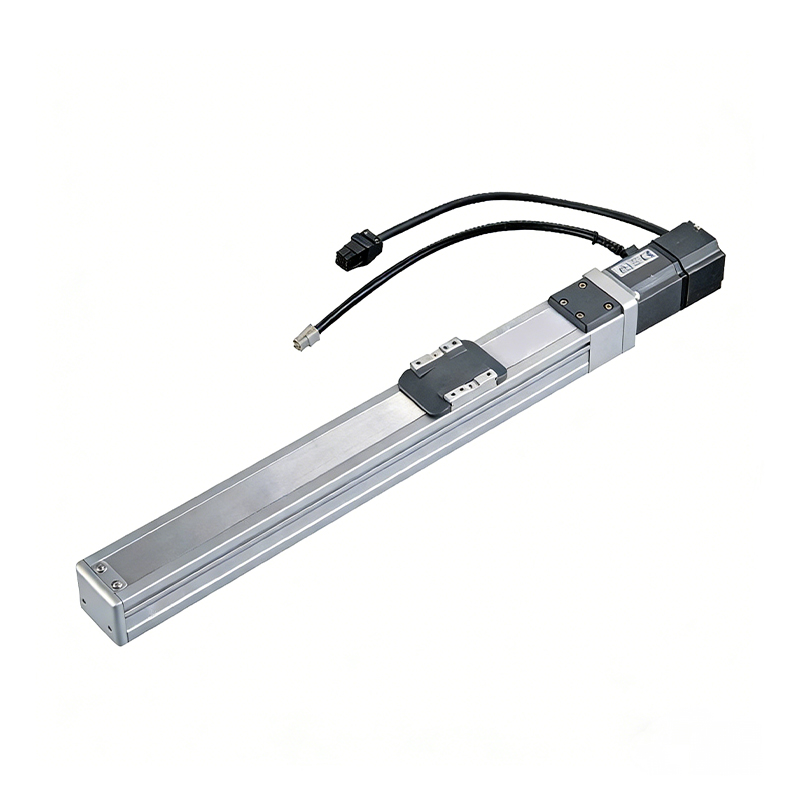 Прецизионный линейный модуль с шарико-винтовой передачей для малых нагрузок (точность 0,01 мм)
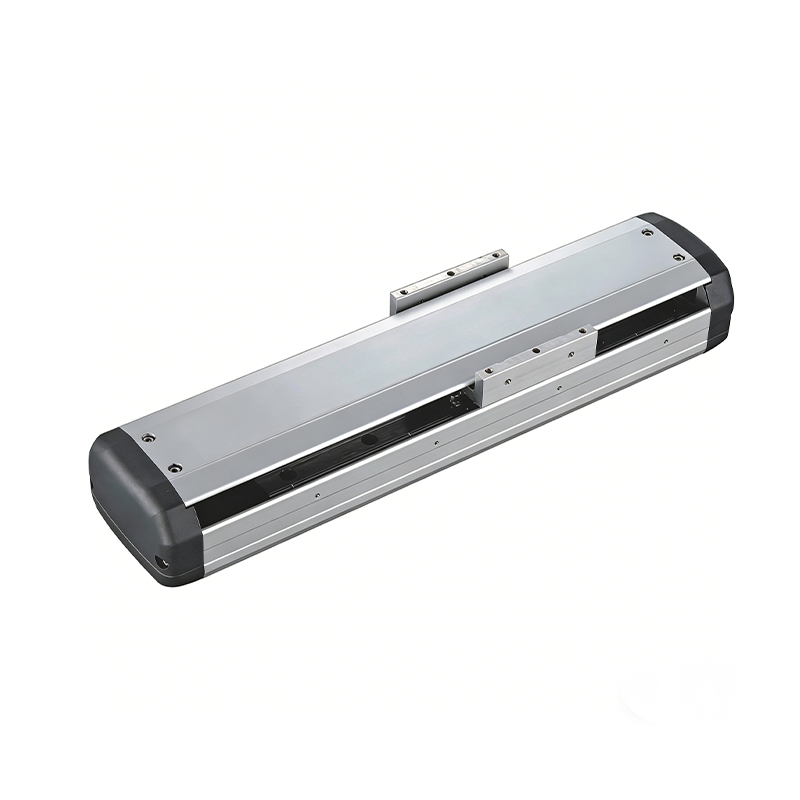 Линейный модуль с шарико-винтовой передачей и встроенным датчиком
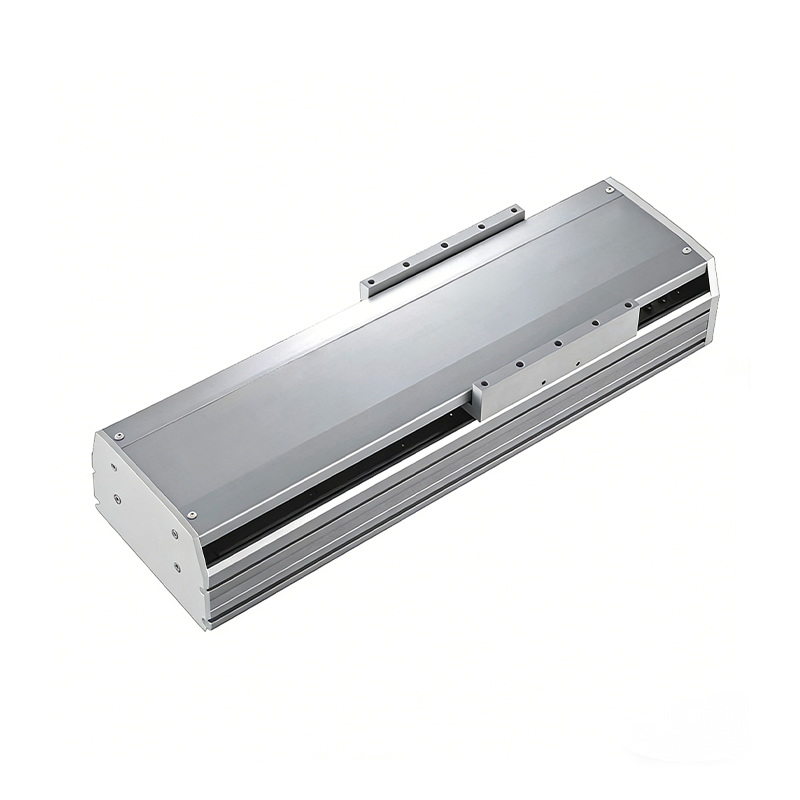 Линейный модуль с шарико-винтовой передачей с ходом 2000 мм

Если вы заинтересованы в нашей продукции, пожалуйста, оставьте нам сообщение. Мы с нетерпением ждем возможности предоставить вам
профессиональные услуги!
Инновации и превосходство делают интеллектуальное производство на заводе эффективным и удобным!
+86 186 2508 0683
+86 189 1553 7107
sales@sz-tys.com
Китай, провинция Цзянсу, город Сучжоу, улица Цзиньфэннаньлу, Международный научно-технологический инновационный парк Сучжоу Муду, корпус 5
